
Prof. Bruno Vilhena Adorno
University of Manchester, United Kingdom
ロボットモデリングと制御、制約付きマニピュレーション、二重クォータニオン法。
Google Scholar
University of Manchester, United Kingdom
ロボットモデリングと制御、制約付きマニピュレーション、二重クォータニオン法。
Google Scholar


Embry-Riddle Aeronautical University, USA
地球・月圏での自律航法、ミッション設計、意思決定支援のための解釈可能な動的インテリジェンス。
Google Scholar
Josimar ChireがResearch4TechとHMDS 2027の連携により企画する、半日の実践型ワークショップです。ラテンアメリカと日本のコミュニティを、AIの具体的な応用を通じてつなぎます。
短い講演と実習を組み合わせ、ソフトウェアからハードウェアとの連携まで、自律・マルチドメインシステムへの応用を学びます。
開催予定:2027年3月30日(火・初日) · 半日。時間は後日ご案内します。
参加登録や研究発表に関するお問い合わせは、Josimar ChireのLinkedInまでご連絡ください。参加希望・発表提案フォームをご利用ください。
このワークショップに提出した研究は、HMDSのSpringer論文集の章としては出版されません。Springer論文集への掲載を希望する方は、別途HMDSのEasyChairから論文を投稿し、シンポジウムへの参加登録を行ってください。
学生競技はHMDSシンポジウムとは別日程です。HEROで日程・競技・参加登録を確認する ↗
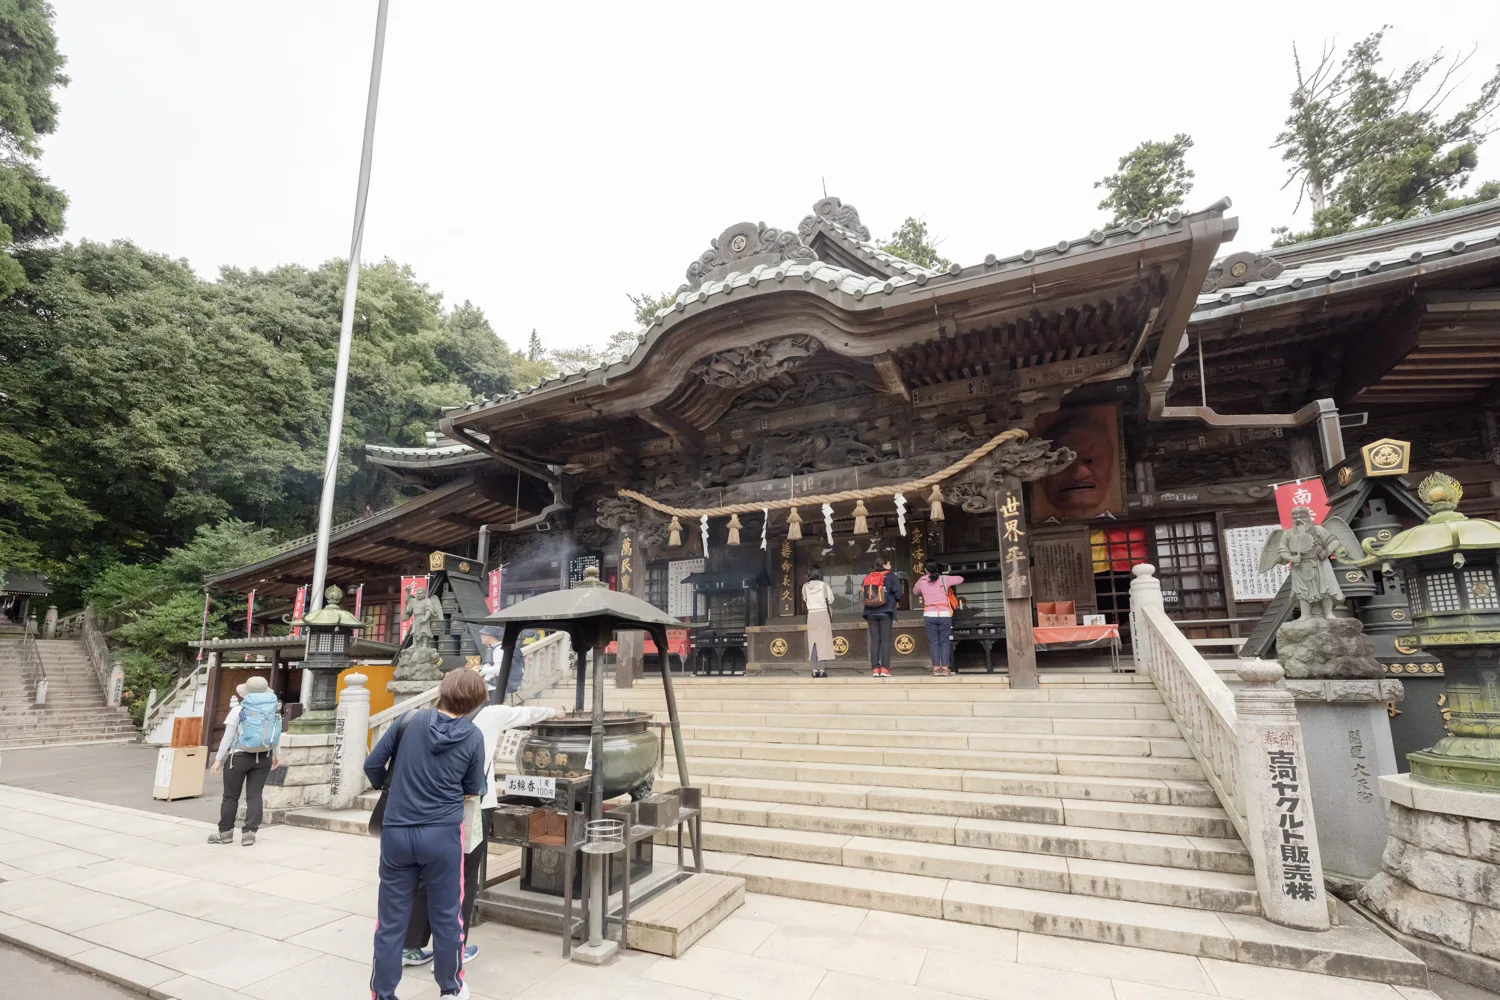
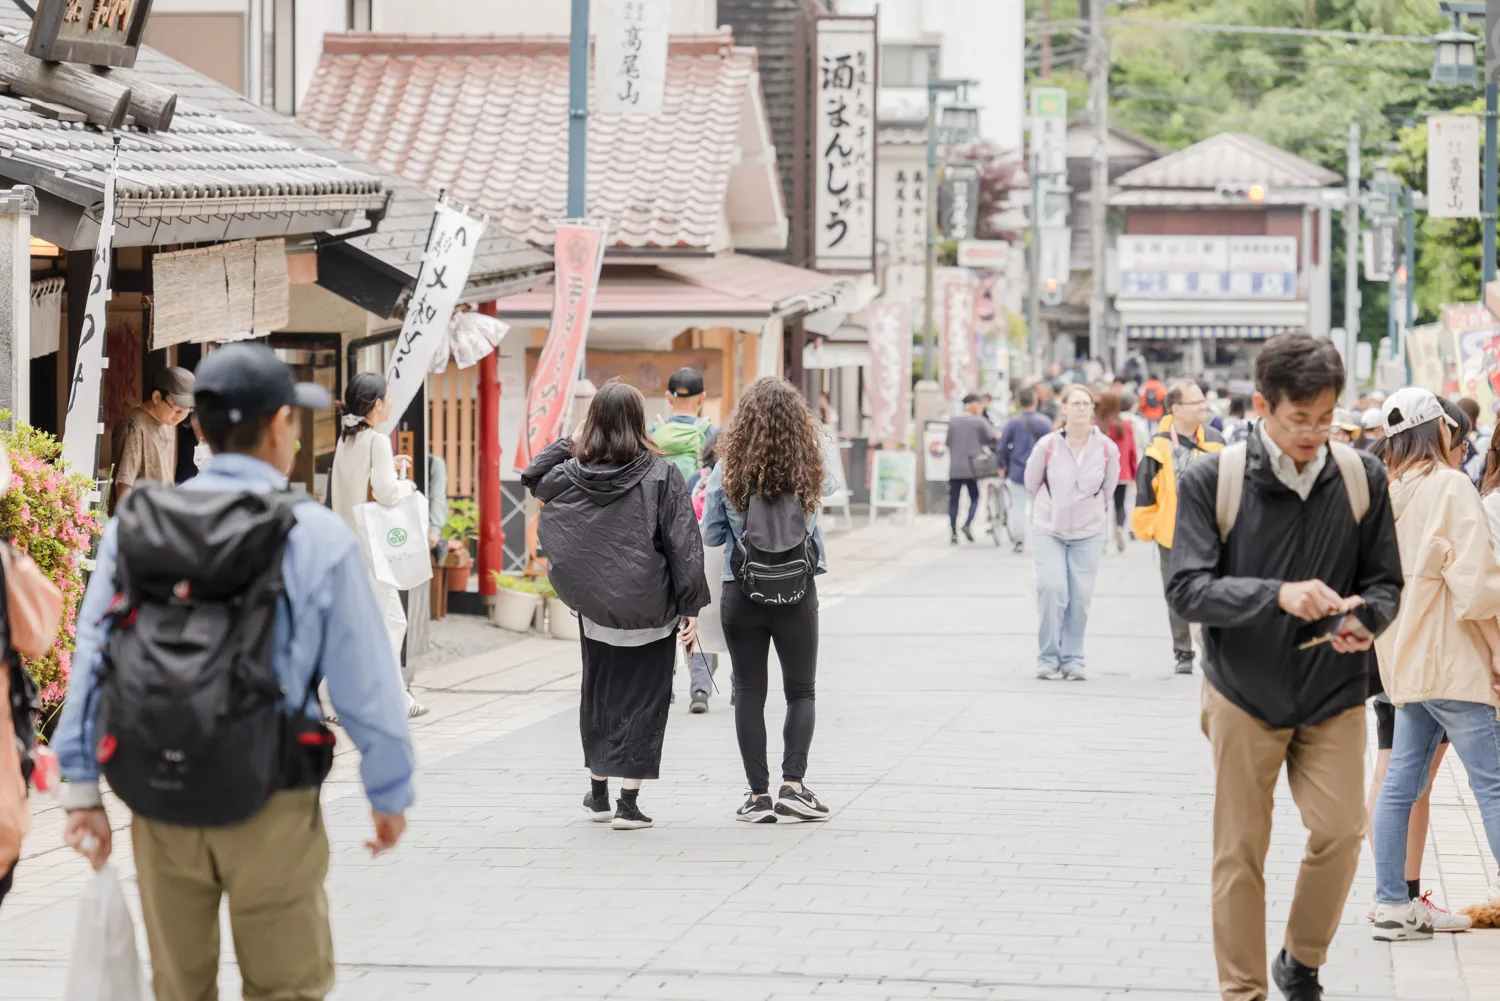
移動ルート、歩行負担の少ない選択肢、昼食会場、交通手段、追加費用の有無、申込方法は後日確定します。
写真提供:八王子観光コンベンション協会