ドローンからの放出
運営側が操作するドローンで、収納状態のCanSatを放出地点まで搬送し、放出します。
放出・着地・帰還。
運営側が操作するドローンからCanSatを放出し、回収システムで降下・着地した後、地上走行形態へ展開して指定目標への自律帰還を目指します。
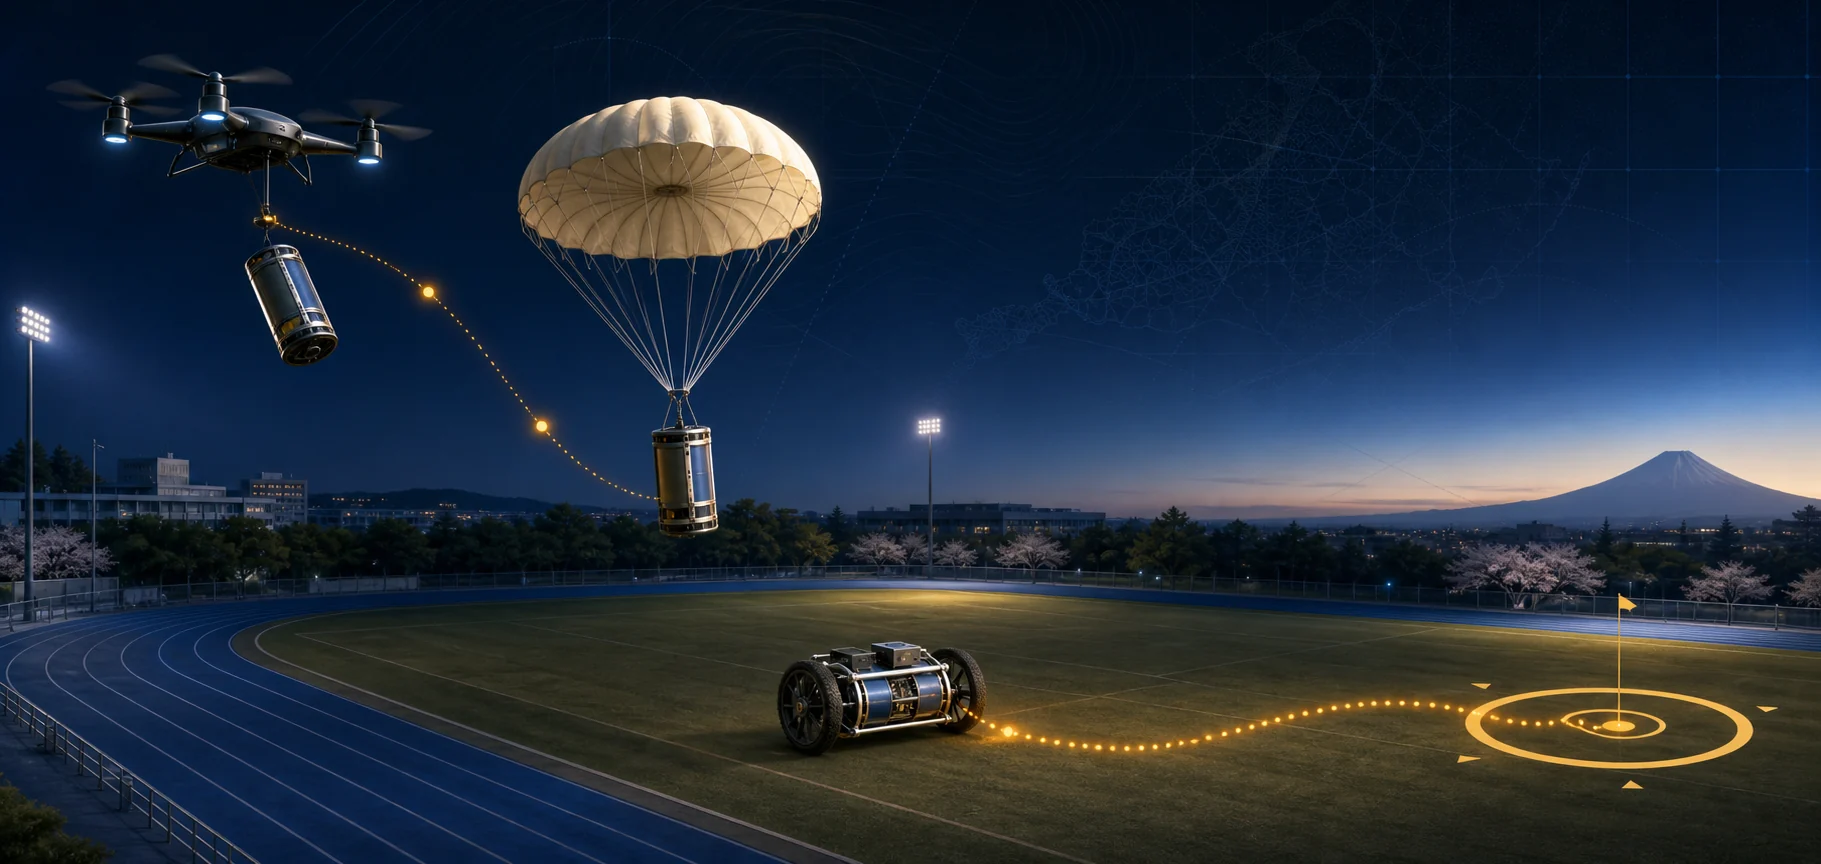
降下・回収、着地検知、着地後の展開、地上航法を1つの小型システムに統合する競技です。
放出高度、フィールド形状、制限時間、採点方法は公式ルールブックとEdition Annexで定めます。
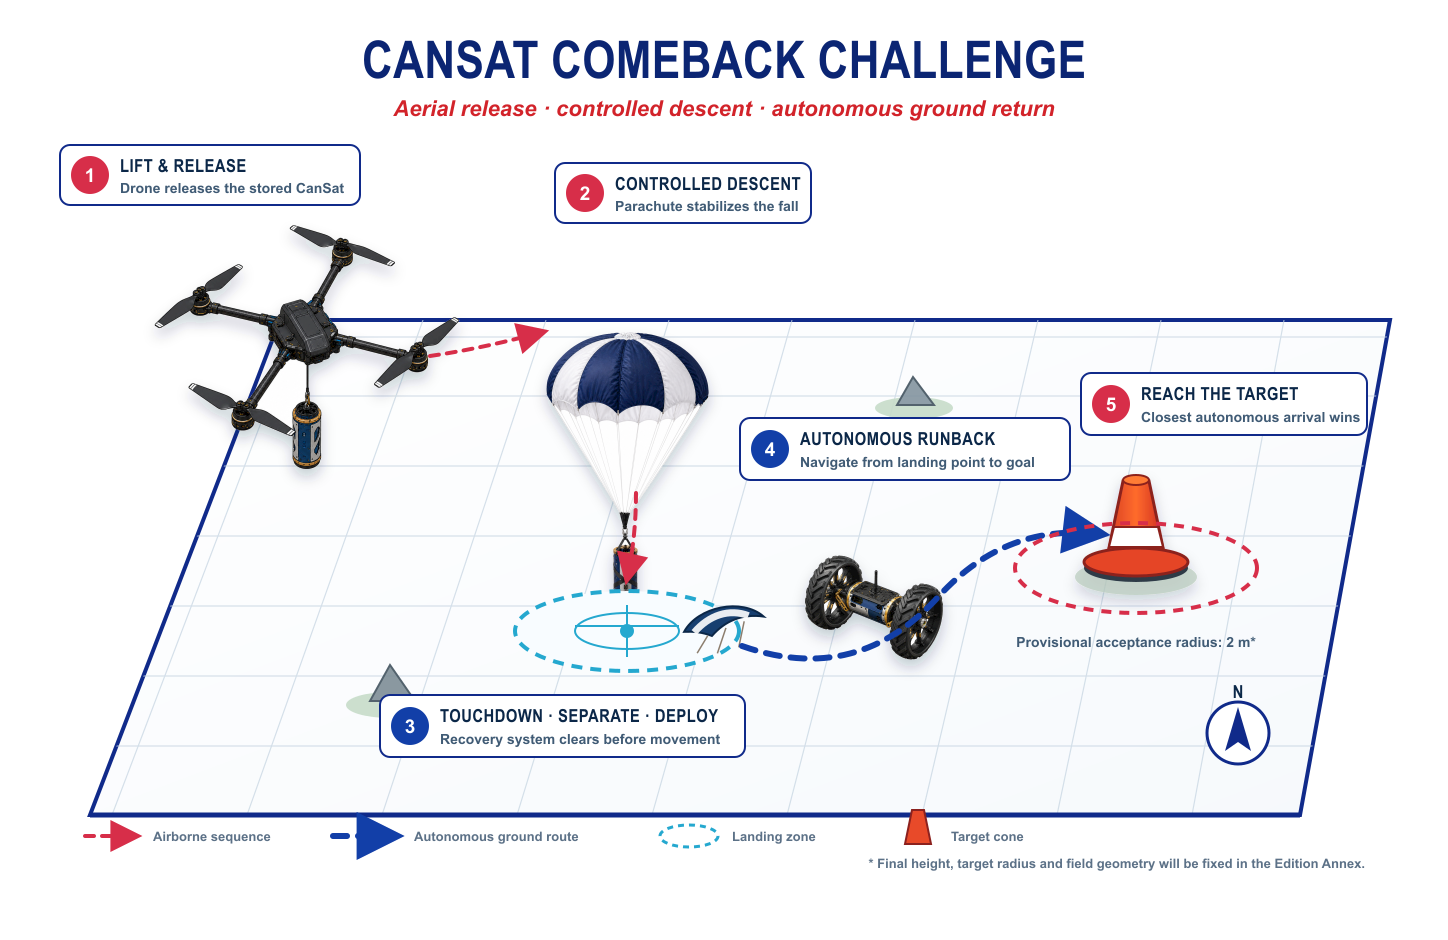 図を拡大
運営側が操作するドローンで、収納状態のCanSatを放出地点まで搬送し、放出します。
回収システムにより降下姿勢を安定させ、着地時の衝撃を抑えます。
CanSatが着地を検知し、地上走行形態へ移行します。
着地点から指定された目標に向かって自律走行します。
目標に対する最終停止位置を採点用に記録します。
質量、展開の確実性、安定性、不整地走破性のバランスを考え、地上移動方式を設計します。
小型・軽量にしやすい一方、姿勢安定性と着地方向への配慮が必要です。
安定性と走破性を得やすい一方、質量と機械的複雑さが増します。
最終的な寸法・質量・安全・フィールド要件を満たす方式を検討対象とします。
ルールブックとEdition Annexで、寸法・質量、放出装置とのインターフェース、フィールド条件、安全審査、採点、参加登録を定めます。